01
Element and hypotheses Strain Small
Displacement Small
Material Linear elastic
The hexahedral 8-node isoparametric finite element is the equivalent of the 2D quadrilateral element presented in Section 9.4 . For more details, refer to [1] . This finite element has eight nodes and three DOFs per node:
F e l = k e l u e l \htmlClass{fea-math-bold-italic}{\boldsymbol{F}}_{el}=\htmlClass{fea-math-bold-italic}{\boldsymbol{k}}_{el}\htmlClass{fea-math-bold-italic}{\boldsymbol{u}}_{el} F e l = k e l u e l F e l = { X 1 Y 1 Z 1 X 2 Y 2 Z 2 X 3 Y 3 Z 3 X 4 Y 4 Z 4 ⋯ X 8 Y 8 Z 8 } T \htmlClass{fea-math-bold-italic}{\boldsymbol{F}}_{el}=\begin{Bmatrix}X_1&Y_1&Z_1&X_2&Y_2&Z_2&X_3&Y_3&Z_3&X_4&Y_4&Z_4&\cdots&X_8&Y_8&Z_8\end{Bmatrix}^{T} F e l = { X 1 Y 1 Z 1 X 2 Y 2 Z 2 X 3 Y 3 Z 3 X 4 Y 4 Z 4 ⋯ X 8 Y 8 Z 8 } T u e l = { u 1 v 1 w 1 u 2 v 2 w 2 u 3 v 3 w 3 u 4 v 4 w 4 ⋯ u 8 v 8 w 8 } T \htmlClass{fea-math-bold-italic}{\boldsymbol{u}}_{el}=\begin{Bmatrix}u_1&v_1&w_1&u_2&v_2&w_2&u_3&v_3&w_3&u_4&v_4&w_4&\cdots&u_8&v_8&w_8\end{Bmatrix}^{T} u e l = { u 1 v 1 w 1 u 2 v 2 w 2 u 3 v 3 w 3 u 4 v 4 w 4 ⋯ u 8 v 8 w 8 } T F e l \htmlClass{fea-math-bold-italic}{\boldsymbol{F}}_{el} F e l u e l \htmlClass{fea-math-bold-italic}{\boldsymbol{u}}_{el} u e l k e l \htmlClass{fea-math-bold-italic}{\boldsymbol{k}}_{el} k e l
The theory is briefly presented, following Section 9.4 .
02
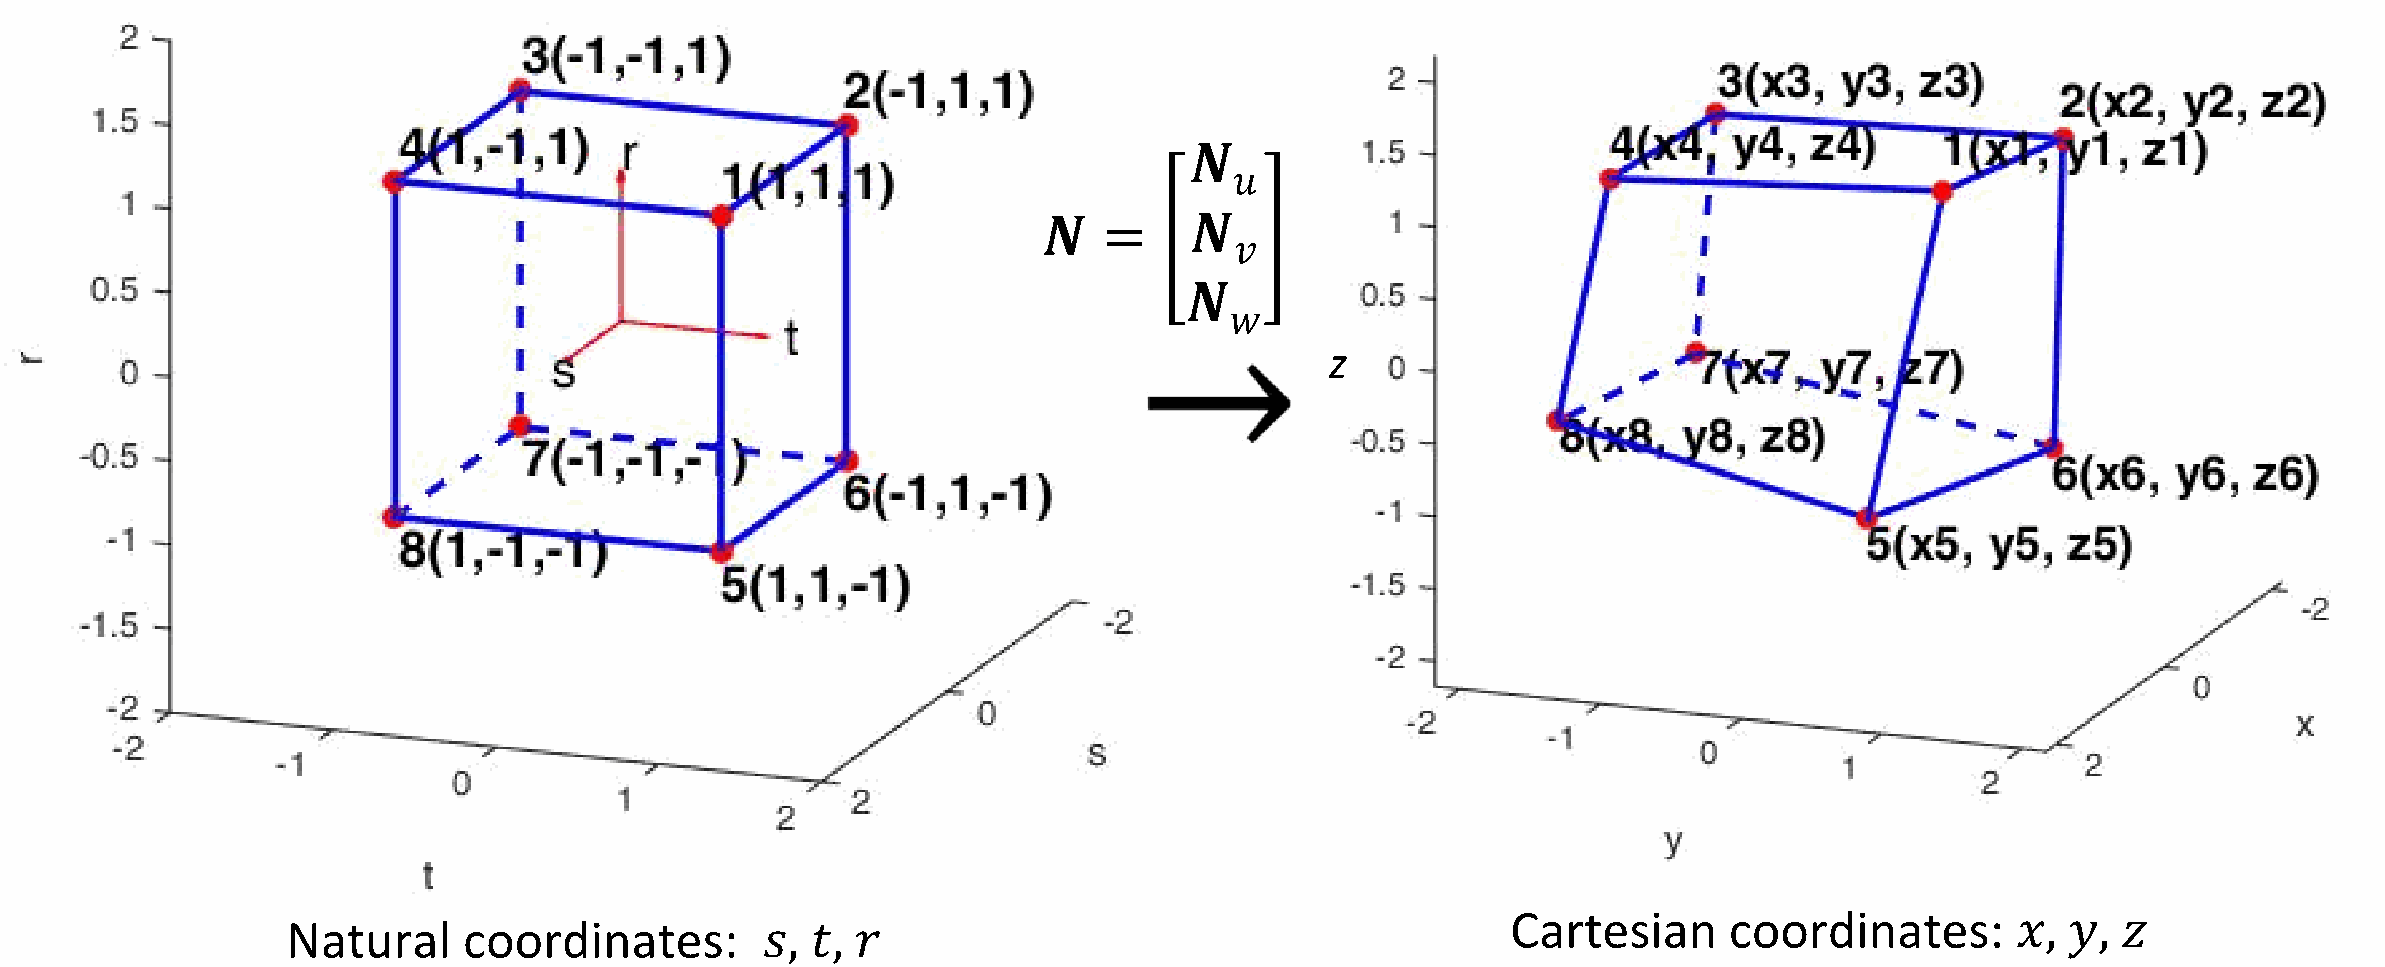
Natural coordinates and interpolation Figure 1. Natural coordinates s , t , r s,t,r s , t , r x , y , z x,y,z x , y , z Interpolation functions:
{ u ( s , t , r ) v ( s , t , r ) w ( s , t , r ) } = ∑ i = 1 8 [ N i ( s , t , r ) 0 0 0 N i ( s , t , r ) 0 0 0 N i ( s , t , r ) ] { u i v i w i } = [ N u N v N w ] u e l = N u e l \begin{Bmatrix}u(s,t,r)\\v(s,t,r)\\w(s,t,r)\end{Bmatrix}=\sum_{i=1}^{8}\begin{bmatrix}N_i(s,t,r)&0&0\\0&N_i(s,t,r)&0\\0&0&N_i(s,t,r)\end{bmatrix}\begin{Bmatrix}u_i\\v_i\\w_i\end{Bmatrix}=\begin{bmatrix}\htmlClass{fea-math-bold-italic}{\boldsymbol{N}}_u\\\htmlClass{fea-math-bold-italic}{\boldsymbol{N}}_v\\\htmlClass{fea-math-bold-italic}{\boldsymbol{N}}_w\end{bmatrix}\htmlClass{fea-math-bold-italic}{\boldsymbol{u}}_{el}=\htmlClass{fea-math-bold-italic}{\boldsymbol{N}}\htmlClass{fea-math-bold-italic}{\boldsymbol{u}}_{el} ⎩ ⎨ ⎧ u ( s , t , r ) v ( s , t , r ) w ( s , t , r ) ⎭ ⎬ ⎫ = i = 1 ∑ 8 N i ( s , t , r ) 0 0 0 N i ( s , t , r ) 0 0 0 N i ( s , t , r ) ⎩ ⎨ ⎧ u i v i w i ⎭ ⎬ ⎫ = N u N v N w u e l = N u e l The same interpolation functions are also used for the Cartesian coordinates:
{ x ( s , t , r ) y ( s , t , r ) z ( s , t , r ) } = ∑ i = 1 8 [ N i ( s , t , r ) 0 0 0 N i ( s , t , r ) 0 0 0 N i ( s , t , r ) ] { x i y i z i } = [ N u N v N w ] x e l = N x e l \begin{Bmatrix}x(s,t,r)\\y(s,t,r)\\z(s,t,r)\end{Bmatrix}=\sum_{i=1}^{8}\begin{bmatrix}N_i(s,t,r)&0&0\\0&N_i(s,t,r)&0\\0&0&N_i(s,t,r)\end{bmatrix}\begin{Bmatrix}x_i\\y_i\\z_i\end{Bmatrix}=\begin{bmatrix}\htmlClass{fea-math-bold-italic}{\boldsymbol{N}}_u\\\htmlClass{fea-math-bold-italic}{\boldsymbol{N}}_v\\\htmlClass{fea-math-bold-italic}{\boldsymbol{N}}_w\end{bmatrix}\htmlClass{fea-math-bold-italic}{\boldsymbol{x}}_{el}=\htmlClass{fea-math-bold-italic}{\boldsymbol{N}}\htmlClass{fea-math-bold-italic}{\boldsymbol{x}}_{el} ⎩ ⎨ ⎧ x ( s , t , r ) y ( s , t , r ) z ( s , t , r ) ⎭ ⎬ ⎫ = i = 1 ∑ 8 N i ( s , t , r ) 0 0 0 N i ( s , t , r ) 0 0 0 N i ( s , t , r ) ⎩ ⎨ ⎧ x i y i z i ⎭ ⎬ ⎫ = N u N v N w x e l = N x e l x e l \htmlClass{fea-math-bold-italic}{\boldsymbol{x}}_{el} x e l
x e l = { x 1 y 1 z 1 x 2 y 2 z 2 x 3 y 3 z 3 x 4 y 4 z 4 ⋯ x 8 y 8 z 8 } T \htmlClass{fea-math-bold-italic}{\boldsymbol{x}}_{el}=\begin{Bmatrix}x_1&y_1&z_1&x_2&y_2&z_2&x_3&y_3&z_3&x_4&y_4&z_4&\cdots&x_8&y_8&z_8\end{Bmatrix}^{T} x e l = { x 1 y 1 z 1 x 2 y 2 z 2 x 3 y 3 z 3 x 4 y 4 z 4 ⋯ x 8 y 8 z 8 } T The interpolation functions are:
N 1 ( s , t , r ) = ( 1 + s ) ( 1 + t ) ( 1 + r ) 8 N 2 ( s , t , r ) = ( 1 − s ) ( 1 + t ) ( 1 + r ) 8 N 3 ( s , t , r ) = ( 1 − s ) ( 1 − t ) ( 1 + r ) 8 N 4 ( s , t , r ) = ( 1 + s ) ( 1 − t ) ( 1 + r ) 8 N 5 ( s , t , r ) = ( 1 + s ) ( 1 + t ) ( 1 − r ) 8 N 6 ( s , t , r ) = ( 1 − s ) ( 1 + t ) ( 1 − r ) 8 N 7 ( s , t , r ) = ( 1 − s ) ( 1 − t ) ( 1 − r ) 8 N 8 ( s , t , r ) = ( 1 + s ) ( 1 − t ) ( 1 − r ) 8 \begin{aligned}N_{1}(s,t,r)&=\frac{(1+s)(1+t)(1+r)}{8}&\qquad N_{2}(s,t,r)&=\frac{(1-s)(1+t)(1+r)}{8}\\[5pt]N_{3}(s,t,r)&=\frac{(1-s)(1-t)(1+r)}{8}&\qquad N_{4}(s,t,r)&=\frac{(1+s)(1-t)(1+r)}{8}\\[5pt]N_{5}(s,t,r)&=\frac{(1+s)(1+t)(1-r)}{8}&\qquad N_{6}(s,t,r)&=\frac{(1-s)(1+t)(1-r)}{8}\\[5pt]N_{7}(s,t,r)&=\frac{(1-s)(1-t)(1-r)}{8}&\qquad N_{8}(s,t,r)&=\frac{(1+s)(1-t)(1-r)}{8}\end{aligned} N 1 ( s , t , r ) N 3 ( s , t , r ) N 5 ( s , t , r ) N 7 ( s , t , r ) = 8 ( 1 + s ) ( 1 + t ) ( 1 + r ) = 8 ( 1 − s ) ( 1 − t ) ( 1 + r ) = 8 ( 1 + s ) ( 1 + t ) ( 1 − r ) = 8 ( 1 − s ) ( 1 − t ) ( 1 − r ) N 2 ( s , t , r ) N 4 ( s , t , r ) N 6 ( s , t , r ) N 8 ( s , t , r ) = 8 ( 1 − s ) ( 1 + t ) ( 1 + r ) = 8 ( 1 + s ) ( 1 − t ) ( 1 + r ) = 8 ( 1 − s ) ( 1 + t ) ( 1 − r ) = 8 ( 1 + s ) ( 1 − t ) ( 1 − r ) s , t , r ∈ [ − 1 , 1 ] s,t,r\in[-1,1] s , t , r ∈ [ − 1 , 1 ] 03
Strains and Jacobian Strains:
ε = { ε x ε y ε z γ x y γ y z γ z x } = { ∂ u ∂ x ∂ v ∂ y ∂ w ∂ z ∂ u ∂ y + ∂ v ∂ x ∂ v ∂ z + ∂ w ∂ y ∂ w ∂ x + ∂ u ∂ z } \htmlClass{fea-math-bold-italic}{\boldsymbol{\varepsilon}}=\begin{Bmatrix}\varepsilon_x\\\varepsilon_y\\\varepsilon_z\\\gamma_{xy}\\\gamma_{yz}\\\gamma_{zx}\end{Bmatrix}=\begin{Bmatrix}\dfrac{\partial u}{\partial x}\\\dfrac{\partial v}{\partial y}\\\dfrac{\partial w}{\partial z}\\\dfrac{\partial u}{\partial y}+\dfrac{\partial v}{\partial x}\\\dfrac{\partial v}{\partial z}+\dfrac{\partial w}{\partial y}\\\dfrac{\partial w}{\partial x}+\dfrac{\partial u}{\partial z}\end{Bmatrix} ε = ⎩ ⎨ ⎧ ε x ε y ε z γ x y γ y z γ z x ⎭ ⎬ ⎫ = ⎩ ⎨ ⎧ ∂ x ∂ u ∂ y ∂ v ∂ z ∂ w ∂ y ∂ u + ∂ x ∂ v ∂ z ∂ v + ∂ y ∂ w ∂ x ∂ w + ∂ z ∂ u ⎭ ⎬ ⎫ ε = { ∂ u ∂ x 0 0 ∂ u ∂ y 0 ∂ u ∂ z } + { 0 ∂ v ∂ y 0 ∂ v ∂ x ∂ v ∂ z 0 } + { 0 0 ∂ w ∂ z 0 ∂ w ∂ y ∂ w ∂ x } \htmlClass{fea-math-bold-italic}{\boldsymbol{\varepsilon}}=\begin{Bmatrix}\dfrac{\partial u}{\partial x}\\0\\0\\\dfrac{\partial u}{\partial y}\\0\\\dfrac{\partial u}{\partial z}\end{Bmatrix}+\begin{Bmatrix}0\\\dfrac{\partial v}{\partial y}\\0\\\dfrac{\partial v}{\partial x}\\\dfrac{\partial v}{\partial z}\\0\end{Bmatrix}+\begin{Bmatrix}0\\0\\\dfrac{\partial w}{\partial z}\\0\\\dfrac{\partial w}{\partial y}\\\dfrac{\partial w}{\partial x}\end{Bmatrix} ε = ⎩ ⎨ ⎧ ∂ x ∂ u 0 0 ∂ y ∂ u 0 ∂ z ∂ u ⎭ ⎬ ⎫ + ⎩ ⎨ ⎧ 0 ∂ y ∂ v 0 ∂ x ∂ v ∂ z ∂ v 0 ⎭ ⎬ ⎫ + ⎩ ⎨ ⎧ 0 0 ∂ z ∂ w 0 ∂ y ∂ w ∂ x ∂ w ⎭ ⎬ ⎫ ε = [ 1 0 0 0 0 0 0 0 0 0 1 0 0 0 0 0 0 1 ] { ∂ u ∂ x ∂ u ∂ y ∂ u ∂ z } + [ 0 0 0 0 1 0 0 0 0 1 0 0 0 0 1 0 0 0 ] { ∂ v ∂ x ∂ v ∂ y ∂ v ∂ z } + [ 0 0 0 0 0 0 0 0 1 0 0 0 0 1 0 1 0 0 ] { ∂ w ∂ x ∂ w ∂ y ∂ w ∂ z } \htmlClass{fea-math-bold-italic}{\boldsymbol{\varepsilon}}=\begin{bmatrix}1&0&0\\0&0&0\\0&0&0\\0&1&0\\0&0&0\\0&0&1\end{bmatrix}\begin{Bmatrix}\dfrac{\partial u}{\partial x}\\\dfrac{\partial u}{\partial y}\\\dfrac{\partial u}{\partial z}\end{Bmatrix}+\begin{bmatrix}0&0&0\\0&1&0\\0&0&0\\1&0&0\\0&0&1\\0&0&0\end{bmatrix}\begin{Bmatrix}\dfrac{\partial v}{\partial x}\\\dfrac{\partial v}{\partial y}\\\dfrac{\partial v}{\partial z}\end{Bmatrix}+\begin{bmatrix}0&0&0\\0&0&0\\0&0&1\\0&0&0\\0&1&0\\1&0&0\end{bmatrix}\begin{Bmatrix}\dfrac{\partial w}{\partial x}\\\dfrac{\partial w}{\partial y}\\\dfrac{\partial w}{\partial z}\end{Bmatrix} ε = 1 0 0 0 0 0 0 0 0 1 0 0 0 0 0 0 0 1 ⎩ ⎨ ⎧ ∂ x ∂ u ∂ y ∂ u ∂ z ∂ u ⎭ ⎬ ⎫ + 0 0 0 1 0 0 0 1 0 0 0 0 0 0 0 0 1 0 ⎩ ⎨ ⎧ ∂ x ∂ v ∂ y ∂ v ∂ z ∂ v ⎭ ⎬ ⎫ + 0 0 0 0 0 1 0 0 0 0 1 0 0 0 1 0 0 0 ⎩ ⎨ ⎧ ∂ x ∂ w ∂ y ∂ w ∂ z ∂ w ⎭ ⎬ ⎫ With:
{ ∂ u ∂ x ∂ u ∂ y ∂ u ∂ z } = J − 1 { ∂ u ∂ s ∂ u ∂ t ∂ u ∂ r } { ∂ v ∂ x ∂ v ∂ y ∂ v ∂ z } = J − 1 { ∂ v ∂ s ∂ v ∂ t ∂ v ∂ r } { ∂ w ∂ x ∂ w ∂ y ∂ w ∂ z } = J − 1 { ∂ w ∂ s ∂ w ∂ t ∂ w ∂ r } \begin{Bmatrix}\dfrac{\partial u}{\partial x}\\\dfrac{\partial u}{\partial y}\\\dfrac{\partial u}{\partial z}\end{Bmatrix}=\htmlClass{fea-math-bold-italic}{\boldsymbol{J}}^{-1}\begin{Bmatrix}\dfrac{\partial u}{\partial s}\\\dfrac{\partial u}{\partial t}\\\dfrac{\partial u}{\partial r}\end{Bmatrix}\qquad \begin{Bmatrix}\dfrac{\partial v}{\partial x}\\\dfrac{\partial v}{\partial y}\\\dfrac{\partial v}{\partial z}\end{Bmatrix}=\htmlClass{fea-math-bold-italic}{\boldsymbol{J}}^{-1}\begin{Bmatrix}\dfrac{\partial v}{\partial s}\\\dfrac{\partial v}{\partial t}\\\dfrac{\partial v}{\partial r}\end{Bmatrix}\qquad \begin{Bmatrix}\dfrac{\partial w}{\partial x}\\\dfrac{\partial w}{\partial y}\\\dfrac{\partial w}{\partial z}\end{Bmatrix}=\htmlClass{fea-math-bold-italic}{\boldsymbol{J}}^{-1}\begin{Bmatrix}\dfrac{\partial w}{\partial s}\\\dfrac{\partial w}{\partial t}\\\dfrac{\partial w}{\partial r}\end{Bmatrix} ⎩ ⎨ ⎧ ∂ x ∂ u ∂ y ∂ u ∂ z ∂ u ⎭ ⎬ ⎫ = J − 1 ⎩ ⎨ ⎧ ∂ s ∂ u ∂ t ∂ u ∂ r ∂ u ⎭ ⎬ ⎫ ⎩ ⎨ ⎧ ∂ x ∂ v ∂ y ∂ v ∂ z ∂ v ⎭ ⎬ ⎫ = J − 1 ⎩ ⎨ ⎧ ∂ s ∂ v ∂ t ∂ v ∂ r ∂ v ⎭ ⎬ ⎫ ⎩ ⎨ ⎧ ∂ x ∂ w ∂ y ∂ w ∂ z ∂ w ⎭ ⎬ ⎫ = J − 1 ⎩ ⎨ ⎧ ∂ s ∂ w ∂ t ∂ w ∂ r ∂ w ⎭ ⎬ ⎫ J \htmlClass{fea-math-bold-italic}{\boldsymbol{J}} J
J ( s , t , r ) = [ ∂ x ∂ s ∂ y ∂ s ∂ z ∂ s ∂ x ∂ t ∂ y ∂ t ∂ z ∂ t ∂ x ∂ r ∂ y ∂ r ∂ z ∂ r ] \htmlClass{fea-math-bold-italic}{\boldsymbol{J}}(s,t,r)=\begin{bmatrix}\dfrac{\partial x}{\partial s}&\dfrac{\partial y}{\partial s}&\dfrac{\partial z}{\partial s}\\\dfrac{\partial x}{\partial t}&\dfrac{\partial y}{\partial t}&\dfrac{\partial z}{\partial t}\\\dfrac{\partial x}{\partial r}&\dfrac{\partial y}{\partial r}&\dfrac{\partial z}{\partial r}\end{bmatrix} J ( s , t , r ) = ∂ s ∂ x ∂ t ∂ x ∂ r ∂ x ∂ s ∂ y ∂ t ∂ y ∂ r ∂ y ∂ s ∂ z ∂ t ∂ z ∂ r ∂ z Using the interpolation functions:
J ( s , t , r ) = [ ∂ x ∂ s ∂ y ∂ s ∂ z ∂ s ∂ x ∂ t ∂ y ∂ t ∂ z ∂ t ∂ x ∂ r ∂ y ∂ r ∂ z ∂ r ] = H ( s , t , r ) [ x 1 y 1 z 1 x 2 y 2 z 2 x 3 y 3 z 3 ⋮ ⋮ ⋮ x 8 y 8 z 8 ] \htmlClass{fea-math-bold-italic}{\boldsymbol{J}}(s,t,r)=\begin{bmatrix}\dfrac{\partial x}{\partial s}&\dfrac{\partial y}{\partial s}&\dfrac{\partial z}{\partial s}\\\dfrac{\partial x}{\partial t}&\dfrac{\partial y}{\partial t}&\dfrac{\partial z}{\partial t}\\\dfrac{\partial x}{\partial r}&\dfrac{\partial y}{\partial r}&\dfrac{\partial z}{\partial r}\end{bmatrix}=\htmlClass{fea-math-bold-italic}{\boldsymbol{H}}(s,t,r)\begin{bmatrix}x_1&y_1&z_1\\x_2&y_2&z_2\\x_3&y_3&z_3\\\vdots&\vdots&\vdots\\x_8&y_8&z_8\end{bmatrix} J ( s , t , r ) = ∂ s ∂ x ∂ t ∂ x ∂ r ∂ x ∂ s ∂ y ∂ t ∂ y ∂ r ∂ y ∂ s ∂ z ∂ t ∂ z ∂ r ∂ z = H ( s , t , r ) x 1 x 2 x 3 ⋮ x 8 y 1 y 2 y 3 ⋮ y 8 z 1 z 2 z 3 ⋮ z 8 With:
H ( s , t , r ) = 1 8 [ ( 1 + t ) ( 1 + r ) ( 1 + s ) ( 1 + r ) ( 1 + s ) ( 1 + t ) − ( 1 + t ) ( 1 + r ) ( 1 − s ) ( 1 + r ) ( 1 − s ) ( 1 + t ) − ( 1 − t ) ( 1 + r ) − ( 1 − s ) ( 1 + r ) ( 1 − s ) ( 1 − t ) ( 1 − t ) ( 1 + r ) − ( 1 + s ) ( 1 + r ) ( 1 + s ) ( 1 − t ) ( 1 + t ) ( 1 − r ) ( 1 + s ) ( 1 − r ) − ( 1 + s ) ( 1 + t ) − ( 1 + t ) ( 1 − r ) ( 1 − s ) ( 1 − r ) − ( 1 − s ) ( 1 + t ) − ( 1 − t ) ( 1 − r ) − ( 1 − s ) ( 1 − r ) − ( 1 − s ) ( 1 − t ) ( 1 − t ) ( 1 − r ) − ( 1 + s ) ( 1 − r ) − ( 1 + s ) ( 1 − t ) ] T \htmlClass{fea-math-bold-italic}{\boldsymbol{H}}(s,t,r)=\frac18\begin{bmatrix}(1+t)(1+r)&(1+s)(1+r)&(1+s)(1+t)\\-(1+t)(1+r)&(1-s)(1+r)&(1-s)(1+t)\\-(1-t)(1+r)&-(1-s)(1+r)&(1-s)(1-t)\\(1-t)(1+r)&-(1+s)(1+r)&(1+s)(1-t)\\(1+t)(1-r)&(1+s)(1-r)&-(1+s)(1+t)\\-(1+t)(1-r)&(1-s)(1-r)&-(1-s)(1+t)\\-(1-t)(1-r)&-(1-s)(1-r)&-(1-s)(1-t)\\(1-t)(1-r)&-(1+s)(1-r)&-(1+s)(1-t)\end{bmatrix}^{T} H ( s , t , r ) = 8 1 ( 1 + t ) ( 1 + r ) − ( 1 + t ) ( 1 + r ) − ( 1 − t ) ( 1 + r ) ( 1 − t ) ( 1 + r ) ( 1 + t ) ( 1 − r ) − ( 1 + t ) ( 1 − r ) − ( 1 − t ) ( 1 − r ) ( 1 − t ) ( 1 − r ) ( 1 + s ) ( 1 + r ) ( 1 − s ) ( 1 + r ) − ( 1 − s ) ( 1 + r ) − ( 1 + s ) ( 1 + r ) ( 1 + s ) ( 1 − r ) ( 1 − s ) ( 1 − r ) − ( 1 − s ) ( 1 − r ) − ( 1 + s ) ( 1 − r ) ( 1 + s ) ( 1 + t ) ( 1 − s ) ( 1 + t ) ( 1 − s ) ( 1 − t ) ( 1 + s ) ( 1 − t ) − ( 1 + s ) ( 1 + t ) − ( 1 − s ) ( 1 + t ) − ( 1 − s ) ( 1 − t ) − ( 1 + s ) ( 1 − t ) T 04
Strain-displacement matrix Therefore:
ε = { ε x ε y ε z γ x y γ y z γ z x } = [ 1 0 0 0 0 0 0 0 0 0 1 0 0 0 0 0 0 1 ] J − 1 { ∂ u ∂ s ∂ u ∂ t ∂ u ∂ r } + [ 0 0 0 0 1 0 0 0 0 1 0 0 0 0 1 0 0 0 ] J − 1 { ∂ v ∂ s ∂ v ∂ t ∂ v ∂ r } + [ 0 0 0 0 0 0 0 0 1 0 0 0 0 1 0 1 0 0 ] J − 1 { ∂ w ∂ s ∂ w ∂ t ∂ w ∂ r } \htmlClass{fea-math-bold-italic}{\boldsymbol{\varepsilon}}=\begin{Bmatrix}\varepsilon_x\\\varepsilon_y\\\varepsilon_z\\\gamma_{xy}\\\gamma_{yz}\\\gamma_{zx}\end{Bmatrix}=\begin{bmatrix}1&0&0\\0&0&0\\0&0&0\\0&1&0\\0&0&0\\0&0&1\end{bmatrix}\htmlClass{fea-math-bold-italic}{\boldsymbol{J}}^{-1}\begin{Bmatrix}\dfrac{\partial u}{\partial s}\\\dfrac{\partial u}{\partial t}\\\dfrac{\partial u}{\partial r}\end{Bmatrix}+\begin{bmatrix}0&0&0\\0&1&0\\0&0&0\\1&0&0\\0&0&1\\0&0&0\end{bmatrix}\htmlClass{fea-math-bold-italic}{\boldsymbol{J}}^{-1}\begin{Bmatrix}\dfrac{\partial v}{\partial s}\\\dfrac{\partial v}{\partial t}\\\dfrac{\partial v}{\partial r}\end{Bmatrix}+\begin{bmatrix}0&0&0\\0&0&0\\0&0&1\\0&0&0\\0&1&0\\1&0&0\end{bmatrix}\htmlClass{fea-math-bold-italic}{\boldsymbol{J}}^{-1}\begin{Bmatrix}\dfrac{\partial w}{\partial s}\\\dfrac{\partial w}{\partial t}\\\dfrac{\partial w}{\partial r}\end{Bmatrix} ε = ⎩ ⎨ ⎧ ε x ε y ε z γ x y γ y z γ z x ⎭ ⎬ ⎫ = 1 0 0 0 0 0 0 0 0 1 0 0 0 0 0 0 0 1 J − 1 ⎩ ⎨ ⎧ ∂ s ∂ u ∂ t ∂ u ∂ r ∂ u ⎭ ⎬ ⎫ + 0 0 0 1 0 0 0 1 0 0 0 0 0 0 0 0 1 0 J − 1 ⎩ ⎨ ⎧ ∂ s ∂ v ∂ t ∂ v ∂ r ∂ v ⎭ ⎬ ⎫ + 0 0 0 0 0 1 0 0 0 0 1 0 0 0 1 0 0 0 J − 1 ⎩ ⎨ ⎧ ∂ s ∂ w ∂ t ∂ w ∂ r ∂ w ⎭ ⎬ ⎫ Using the interpolation functions again:
{ ∂ u ∂ s ∂ u ∂ t ∂ u ∂ r } = H ( s , t , r ) { u 1 u 2 ⋮ u 8 } { ∂ v ∂ s ∂ v ∂ t ∂ v ∂ r } = H ( s , t , r ) { v 1 v 2 ⋮ v 8 } { ∂ w ∂ s ∂ w ∂ t ∂ w ∂ r } = H ( s , t , r ) { w 1 w 2 ⋮ w 8 } \begin{Bmatrix}\dfrac{\partial u}{\partial s}\\\dfrac{\partial u}{\partial t}\\\dfrac{\partial u}{\partial r}\end{Bmatrix}=\htmlClass{fea-math-bold-italic}{\boldsymbol{H}}(s,t,r)\begin{Bmatrix}u_1\\u_2\\\vdots\\u_8\end{Bmatrix}\qquad \begin{Bmatrix}\dfrac{\partial v}{\partial s}\\\dfrac{\partial v}{\partial t}\\\dfrac{\partial v}{\partial r}\end{Bmatrix}=\htmlClass{fea-math-bold-italic}{\boldsymbol{H}}(s,t,r)\begin{Bmatrix}v_1\\v_2\\\vdots\\v_8\end{Bmatrix}\qquad \begin{Bmatrix}\dfrac{\partial w}{\partial s}\\\dfrac{\partial w}{\partial t}\\\dfrac{\partial w}{\partial r}\end{Bmatrix}=\htmlClass{fea-math-bold-italic}{\boldsymbol{H}}(s,t,r)\begin{Bmatrix}w_1\\w_2\\\vdots\\w_8\end{Bmatrix} ⎩ ⎨ ⎧ ∂ s ∂ u ∂ t ∂ u ∂ r ∂ u ⎭ ⎬ ⎫ = H ( s , t , r ) ⎩ ⎨ ⎧ u 1 u 2 ⋮ u 8 ⎭ ⎬ ⎫ ⎩ ⎨ ⎧ ∂ s ∂ v ∂ t ∂ v ∂ r ∂ v ⎭ ⎬ ⎫ = H ( s , t , r ) ⎩ ⎨ ⎧ v 1 v 2 ⋮ v 8 ⎭ ⎬ ⎫ ⎩ ⎨ ⎧ ∂ s ∂ w ∂ t ∂ w ∂ r ∂ w ⎭ ⎬ ⎫ = H ( s , t , r ) ⎩ ⎨ ⎧ w 1 w 2 ⋮ w 8 ⎭ ⎬ ⎫ Therefore:
ε = { ε x ε y ε z γ x y γ y z γ z x } = [ 1 0 0 0 0 0 0 0 0 0 1 0 0 0 0 0 0 1 ] ⏟ P u b { u 1 u 2 ⋮ u 8 } + [ 0 0 0 0 1 0 0 0 0 1 0 0 0 0 1 0 0 0 ] ⏟ P v b { v 1 v 2 ⋮ v 8 } + [ 0 0 0 0 0 0 0 0 1 0 0 0 0 1 0 1 0 0 ] ⏟ P w b { w 1 w 2 ⋮ w 8 } \htmlClass{fea-math-bold-italic}{\boldsymbol{\varepsilon}}=\begin{Bmatrix}\varepsilon_x\\\varepsilon_y\\\varepsilon_z\\\gamma_{xy}\\\gamma_{yz}\\\gamma_{zx}\end{Bmatrix}=\underbrace{\begin{bmatrix}1&0&0\\0&0&0\\0&0&0\\0&1&0\\0&0&0\\0&0&1\end{bmatrix}}_{\htmlClass{fea-math-bold-italic}{\boldsymbol{P}}_u}\htmlClass{fea-math-bold-italic}{\boldsymbol{b}}\begin{Bmatrix}u_1\\u_2\\\vdots\\u_8\end{Bmatrix}+\underbrace{\begin{bmatrix}0&0&0\\0&1&0\\0&0&0\\1&0&0\\0&0&1\\0&0&0\end{bmatrix}}_{\htmlClass{fea-math-bold-italic}{\boldsymbol{P}}_v}\htmlClass{fea-math-bold-italic}{\boldsymbol{b}}\begin{Bmatrix}v_1\\v_2\\\vdots\\v_8\end{Bmatrix}+\underbrace{\begin{bmatrix}0&0&0\\0&0&0\\0&0&1\\0&0&0\\0&1&0\\1&0&0\end{bmatrix}}_{\htmlClass{fea-math-bold-italic}{\boldsymbol{P}}_w}\htmlClass{fea-math-bold-italic}{\boldsymbol{b}}\begin{Bmatrix}w_1\\w_2\\\vdots\\w_8\end{Bmatrix} ε = ⎩ ⎨ ⎧ ε x ε y ε z γ x y γ y z γ z x ⎭ ⎬ ⎫ = P u 1 0 0 0 0 0 0 0 0 1 0 0 0 0 0 0 0 1 b ⎩ ⎨ ⎧ u 1 u 2 ⋮ u 8 ⎭ ⎬ ⎫ + P v 0 0 0 1 0 0 0 1 0 0 0 0 0 0 0 0 1 0 b ⎩ ⎨ ⎧ v 1 v 2 ⋮ v 8 ⎭ ⎬ ⎫ + P w 0 0 0 0 0 1 0 0 0 0 1 0 0 0 1 0 0 0 b ⎩ ⎨ ⎧ w 1 w 2 ⋮ w 8 ⎭ ⎬ ⎫ Where:
b = J − 1 H = [ b 11 b 12 b 13 b 14 b 15 b 16 b 17 b 18 b 21 b 22 b 23 b 24 b 25 b 26 b 27 b 28 b 31 b 32 b 33 b 34 b 35 b 36 b 37 b 38 ] \htmlClass{fea-math-bold-italic}{\boldsymbol{b}}=\htmlClass{fea-math-bold-italic}{\boldsymbol{J}}^{-1}\htmlClass{fea-math-bold-italic}{\boldsymbol{H}}=\begin{bmatrix}b_{11}&b_{12}&b_{13}&b_{14}&b_{15}&b_{16}&b_{17}&b_{18}\\b_{21}&b_{22}&b_{23}&b_{24}&b_{25}&b_{26}&b_{27}&b_{28}\\b_{31}&b_{32}&b_{33}&b_{34}&b_{35}&b_{36}&b_{37}&b_{38}\end{bmatrix} b = J − 1 H = b 11 b 21 b 31 b 12 b 22 b 32 b 13 b 23 b 33 b 14 b 24 b 34 b 15 b 25 b 35 b 16 b 26 b 36 b 17 b 27 b 37 b 18 b 28 b 38 It follows that B \htmlClass{fea-math-bold-italic}{\boldsymbol{B}} B 6 × 24 6\times24 6 × 24
ε = P u b { u 1 u 2 ⋮ u 8 } + P v b { v 1 v 2 ⋮ v 8 } + P w b { w 1 w 2 ⋮ w 8 } = B u e l \htmlClass{fea-math-bold-italic}{\boldsymbol{\varepsilon}}=\htmlClass{fea-math-bold-italic}{\boldsymbol{P}}_u\htmlClass{fea-math-bold-italic}{\boldsymbol{b}}\begin{Bmatrix}u_1\\u_2\\\vdots\\u_8\end{Bmatrix}+\htmlClass{fea-math-bold-italic}{\boldsymbol{P}}_v\htmlClass{fea-math-bold-italic}{\boldsymbol{b}}\begin{Bmatrix}v_1\\v_2\\\vdots\\v_8\end{Bmatrix}+\htmlClass{fea-math-bold-italic}{\boldsymbol{P}}_w\htmlClass{fea-math-bold-italic}{\boldsymbol{b}}\begin{Bmatrix}w_1\\w_2\\\vdots\\w_8\end{Bmatrix}=\htmlClass{fea-math-bold-italic}{\boldsymbol{B}}\htmlClass{fea-math-bold-italic}{\boldsymbol{u}}_{el} ε = P u b ⎩ ⎨ ⎧ u 1 u 2 ⋮ u 8 ⎭ ⎬ ⎫ + P v b ⎩ ⎨ ⎧ v 1 v 2 ⋮ v 8 ⎭ ⎬ ⎫ + P w b ⎩ ⎨ ⎧ w 1 w 2 ⋮ w 8 ⎭ ⎬ ⎫ = B u e l B \htmlClass{fea-math-bold-italic}{\boldsymbol{B}} B
B = [ b 11 0 0 b 12 0 0 b 13 0 0 b 14 0 0 b 15 0 0 b 16 0 0 b 17 0 0 b 18 0 0 0 b 21 0 0 b 22 0 0 b 23 0 0 b 24 0 0 b 25 0 0 b 26 0 0 b 27 0 0 b 28 0 0 0 b 31 0 0 b 32 0 0 b 33 0 0 b 34 0 0 b 35 0 0 b 36 0 0 b 37 0 0 b 38 b 21 b 11 0 b 22 b 12 0 b 23 b 13 0 b 24 b 14 0 b 25 b 15 0 b 26 b 16 0 b 27 b 17 0 b 28 b 18 0 0 b 31 b 21 0 b 32 b 22 0 b 33 b 23 0 b 34 b 24 0 b 35 b 25 0 b 36 b 26 0 b 37 b 27 0 b 38 b 28 b 31 0 b 11 b 32 0 b 12 b 33 0 b 13 b 34 0 b 14 b 35 0 b 15 b 36 0 b 16 b 37 0 b 17 b 38 0 b 18 ] \htmlClass{fea-math-bold-italic}{\boldsymbol{B}}=\begin{bmatrix}b_{11}&0&0&b_{12}&0&0&b_{13}&0&0&b_{14}&0&0&b_{15}&0&0&b_{16}&0&0&b_{17}&0&0&b_{18}&0&0\\0&b_{21}&0&0&b_{22}&0&0&b_{23}&0&0&b_{24}&0&0&b_{25}&0&0&b_{26}&0&0&b_{27}&0&0&b_{28}&0\\0&0&b_{31}&0&0&b_{32}&0&0&b_{33}&0&0&b_{34}&0&0&b_{35}&0&0&b_{36}&0&0&b_{37}&0&0&b_{38}\\b_{21}&b_{11}&0&b_{22}&b_{12}&0&b_{23}&b_{13}&0&b_{24}&b_{14}&0&b_{25}&b_{15}&0&b_{26}&b_{16}&0&b_{27}&b_{17}&0&b_{28}&b_{18}&0\\0&b_{31}&b_{21}&0&b_{32}&b_{22}&0&b_{33}&b_{23}&0&b_{34}&b_{24}&0&b_{35}&b_{25}&0&b_{36}&b_{26}&0&b_{37}&b_{27}&0&b_{38}&b_{28}\\b_{31}&0&b_{11}&b_{32}&0&b_{12}&b_{33}&0&b_{13}&b_{34}&0&b_{14}&b_{35}&0&b_{15}&b_{36}&0&b_{16}&b_{37}&0&b_{17}&b_{38}&0&b_{18}\end{bmatrix} B = b 11 0 0 b 21 0 b 31 0 b 21 0 b 11 b 31 0 0 0 b 31 0 b 21 b 11 b 12 0 0 b 22 0 b 32 0 b 22 0 b 12 b 32 0 0 0 b 32 0 b 22 b 12 b 13 0 0 b 23 0 b 33 0 b 23 0 b 13 b 33 0 0 0 b 33 0 b 23 b 13 b 14 0 0 b 24 0 b 34 0 b 24 0 b 14 b 34 0 0 0 b 34 0 b 24 b 14 b 15 0 0 b 25 0 b 35 0 b 25 0 b 15 b 35 0 0 0 b 35 0 b 25 b 15 b 16 0 0 b 26 0 b 36 0 b 26 0 b 16 b 36 0 0 0 b 36 0 b 26 b 16 b 17 0 0 b 27 0 b 37 0 b 27 0 b 17 b 37 0 0 0 b 37 0 b 27 b 17 b 18 0 0 b 28 0 b 38 0 b 28 0 b 18 b 38 0 0 0 b 38 0 b 28 b 18 05
Constitutive law and stiffness matrix The stiffness matrix of the finite element is:
k e l = ∫ V e l B T D B d V \htmlClass{fea-math-bold-italic}{\boldsymbol{k}}_{el}=\int_{V_{el}}\htmlClass{fea-math-bold-italic}{\boldsymbol{B}}^{T}\htmlClass{fea-math-bold-italic}{\boldsymbol{D}}\htmlClass{fea-math-bold-italic}{\boldsymbol{B}}\,dV k e l = ∫ V e l B T D B d V With E E E ν \nu ν
D = E ( 1 − ν ) ( 1 + ν ) ( 1 − 2 ν ) [ 1 ν 1 − ν ν 1 − ν 0 0 0 ν 1 − ν 1 ν 1 − ν 0 0 0 ν 1 − ν ν 1 − ν 1 0 0 0 0 0 0 1 − 2 ν 2 ( 1 − ν ) 0 0 0 0 0 0 1 − 2 ν 2 ( 1 − ν ) 0 0 0 0 0 0 1 − 2 ν 2 ( 1 − ν ) ] \htmlClass{fea-math-bold-italic}{\boldsymbol{D}}=\frac{E(1-\nu)}{(1+\nu)(1-2\nu)}\begin{bmatrix}1&\dfrac{\nu}{1-\nu}&\dfrac{\nu}{1-\nu}&0&0&0\\\dfrac{\nu}{1-\nu}&1&\dfrac{\nu}{1-\nu}&0&0&0\\\dfrac{\nu}{1-\nu}&\dfrac{\nu}{1-\nu}&1&0&0&0\\0&0&0&\dfrac{1-2\nu}{2(1-\nu)}&0&0\\0&0&0&0&\dfrac{1-2\nu}{2(1-\nu)}&0\\0&0&0&0&0&\dfrac{1-2\nu}{2(1-\nu)}\end{bmatrix} D = ( 1 + ν ) ( 1 − 2 ν ) E ( 1 − ν ) 1 1 − ν ν 1 − ν ν 0 0 0 1 − ν ν 1 1 − ν ν 0 0 0 1 − ν ν 1 − ν ν 1 0 0 0 0 0 0 2 ( 1 − ν ) 1 − 2 ν 0 0 0 0 0 0 2 ( 1 − ν ) 1 − 2 ν 0 0 0 0 0 0 2 ( 1 − ν ) 1 − 2 ν Because B \htmlClass{fea-math-bold-italic}{\boldsymbol{B}} B s , t , r s,t,r s , t , r
k e l = ∫ − 1 1 ∫ − 1 1 ∫ − 1 1 B ( s , t , r ) T D B ( s , t , r ) d e t ( J ( s , t , r ) ) d s d t d r \htmlClass{fea-math-bold-italic}{\boldsymbol{k}}_{el}=\int_{-1}^{1}\int_{-1}^{1}\int_{-1}^{1}\htmlClass{fea-math-bold-italic}{\boldsymbol{B}}(s,t,r)^{T}\htmlClass{fea-math-bold-italic}{\boldsymbol{D}}\htmlClass{fea-math-bold-italic}{\boldsymbol{B}}(s,t,r)\mathop{\mathit{det}}\!\bigl(\htmlClass{fea-math-bold-italic}{\boldsymbol{J}}(s,t,r)\bigr)\,ds\,dt\,dr k e l = ∫ − 1 1 ∫ − 1 1 ∫ − 1 1 B ( s , t , r ) T D B ( s , t , r ) det ( J ( s , t , r ) ) d s d t d r d e t ( J ( s , t , r ) ) \mathop{\mathit{det}}\!\bigl(\htmlClass{fea-math-bold-italic}{\boldsymbol{J}}(s,t,r)\bigr) det ( J ( s , t , r ) ) J \htmlClass{fea-math-bold-italic}{\boldsymbol{J}} J
06
Gauss quadrature For second-order Gauss integration:
k e l ≃ ∑ i = 1 2 ∑ j = 1 2 ∑ k = 1 2 E ( ( − 1 ) i 3 3 , ( − 1 ) j 3 3 , ( − 1 ) k 3 3 ) \htmlClass{fea-math-bold-italic}{\boldsymbol{k}}_{el}\simeq\sum_{i=1}^{2}\sum_{j=1}^{2}\sum_{k=1}^{2}\htmlClass{fea-math-bold-italic}{\boldsymbol{E}}\!\left((-1)^i\frac{\sqrt{3}}{3},(-1)^j\frac{\sqrt{3}}{3},(-1)^k\frac{\sqrt{3}}{3}\right) k e l ≃ i = 1 ∑ 2 j = 1 ∑ 2 k = 1 ∑ 2 E ( ( − 1 ) i 3 3 , ( − 1 ) j 3 3 , ( − 1 ) k 3 3 ) Here E \htmlClass{fea-math-bold-italic}{\boldsymbol{E}} E
E ( s , t , r ) = B ( s , t , r ) T D B ( s , t , r ) d e t ( J ( s , t , r ) ) \htmlClass{fea-math-bold-italic}{\boldsymbol{E}}(s,t,r)=\htmlClass{fea-math-bold-italic}{\boldsymbol{B}}(s,t,r)^T\htmlClass{fea-math-bold-italic}{\boldsymbol{D}}\htmlClass{fea-math-bold-italic}{\boldsymbol{B}}(s,t,r)\mathop{\mathit{det}}\!\bigl(\htmlClass{fea-math-bold-italic}{\boldsymbol{J}}(s,t,r)\bigr) E ( s , t , r ) = B ( s , t , r ) T D B ( s , t , r ) det ( J ( s , t , r ) ) 07
MATLAB program A simple MATLAB program can be downloaded below. Run main.m.
08
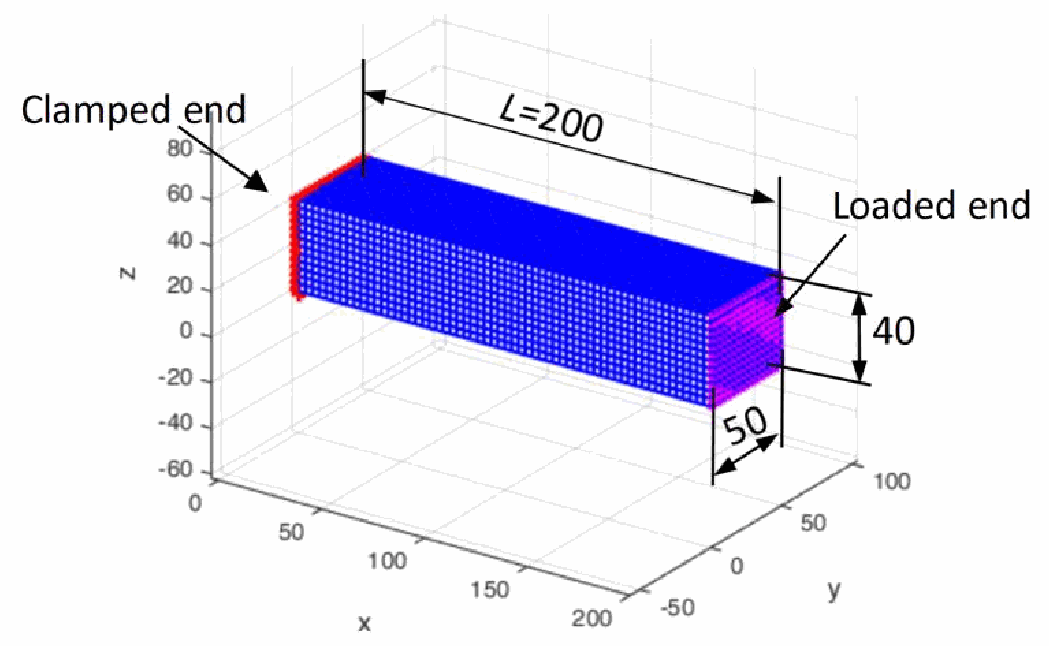
Example Cantilever beam: L = 200 m m L=200\,\mathit{mm} L = 200 mm 50 m m × 40 m m 50\,\mathit{mm}\times40\,\mathit{mm} 50 mm × 40 mm E = 2 × 10 5 M P a E=2\times10^5\,\mathit{MPa} E = 2 × 1 0 5 MPa ν = 0.3 \nu=0.3 ν = 0.3 F = 8000 N F=8000\,\mathit{N} F = 8000 N
Mesh: 60 × 16 × 12 = 11 520 60\times16\times12=11\,520 60 × 16 × 12 = 11 520
Figure 2. Cantilever mesh, constraints and loading. All nodes at the clamped end are fixed in the x x x z = h / 2 z=h/2 z = h /2 y y y z z z Vertical displacement w w w
Quantity MATLAB ANSYS w m a x ≈ 0 w_{\mathop{\mathit{max}}}\approx0 w max ≈ 0 0.0002311 m m 0.0002311\,\mathit{mm} 0.0002311 mm 0.000176 m m 0.000176\,\mathit{mm} 0.000176 mm ∣ w ∣ m a x |w|_{\mathop{\mathit{max}}} ∣ w ∣ max 0.41216 m m 0.41216\,\mathit{mm} 0.41216 mm 0.413512 m m 0.413512\,\mathit{mm} 0.413512 mm
The tip displacement is negative: w t i p = − 0.41216 m m w_{\mathit{tip}}=-0.41216\,\mathit{mm} w tip = − 0.41216 mm − 0.413512 m m -0.413512\,\mathit{mm} − 0.413512 mm
Figure 3. Vertical displacement w w w Axial stress σ x \sigma_x σ x
Quantity MATLAB ANSYS σ x , m i n \sigma_{x,\mathop{\mathit{min}}} σ x , min −119.242 MPa −118.092 MPa σ x , m a x \sigma_{x,\mathop{\mathit{max}}} σ x , max 119.242 MPa 118.093 MPa
Figure 4. Axial stress σ x \sigma_x σ x Classical beam verification:
σ m a x = M W = 8000 ⋅ 200 50 ⋅ 40 2 / 6 = 120 M P a . \sigma_{\mathop{\mathit{max}}}=\frac{M}{W}=\frac{8000\cdot200}{50\cdot40^2/6}=120\,\mathit{MPa}. σ max = W M = 50 ⋅ 4 0 2 /6 8000 ⋅ 200 = 120 MPa . Taking into account both bending and shear deformation:
∣ w ∣ m a x = F L 3 3 E I + F L k G A , |w|_{\mathop{\mathit{max}}}=\frac{FL^3}{3EI}+\frac{FL}{kGA}, ∣ w ∣ max = 3 E I F L 3 + k G A F L , with:
I = 50 ⋅ 40 3 12 , k = 5 6 , G = E 2 ( 1 + ν ) , I=\frac{50\cdot40^3}{12},\qquad k=\frac56,\qquad G=\frac{E}{2(1+\nu)}, I = 12 50 ⋅ 4 0 3 , k = 6 5 , G = 2 ( 1 + ν ) E , which gives approximately:
∣ w ∣ m a x = 0.4125 m m . |w|_{\mathop{\mathit{max}}}=0.4125\,\mathit{mm}. ∣ w ∣ max = 0.4125 mm . The ANSYS macro can be downloaded below.
09
References Carlos A. Felippa, Introduction to Finite Element Methods , University of Colorado, Boulder, Colorado. PREVIOUS CHAPTER ← 24. Updated Lagrangian formulation, 3D isoparametric 2-node beam element NEXT SECTION 25.2. Fast program for the 8-node isoparametric hexahedral finite element →